About to Contact Implicit Trajectory Optimization Using Orthogonal Collocation
Looking for the latest information on Contact Implicit Trajectory Optimization Using Orthogonal Collocation? We've compiled comprehensive data, records, and insights about Contact Implicit Trajectory Optimization Using Orthogonal Collocation.
Main Features
Explore the key sources for Contact Implicit Trajectory Optimization Using Orthogonal Collocation.
Developments
Stay updated on Contact Implicit Trajectory Optimization Using Orthogonal Collocation's latest milestones.
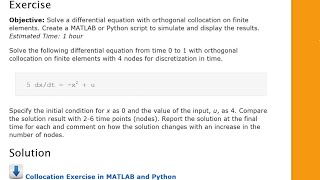
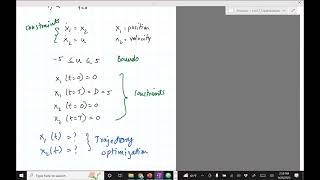
Orthogonal Collocation Example Problem
Contact-Implicit Trajectory Optimization with Hydroelastic Contact and iLQR
Staged Contact Optimization: Combining Contact-Implicit and Multi-Phase Hybrid Trajectory Opt.
Contact-Implicit Trajectory Optimization using an Analytically Solvable Contact Model
Robotics Lec 13a: Trajectory optimization using Collocation (part 1 of 2) (Fall 2022)
Direct Collocation Methods for Trajectory Optimization in Constrained Robotic Systems
Direct Collocation Methods for Trajectory Optimization in Constrained Robotic Systems
Contact Implicit Optimization of Locomotion Trajectories for a Quadrupedal Microrobot
Inverse Dynamics Trajectory Optimization for Contact-Implicit Model Predictive Control
Trajectory Optimization of Contact-rich Motions using Implicit Differential Dynamic Programming
An Experimental Validation of Contact-Implicit Trajectory Optimization for Manipulation
Detailed Analysis
Data is compiled from public records and verified media reports.
Last Updated: September 18, 2026
Conclusion
For 2026, Contact Implicit Trajectory Optimization Using Orthogonal Collocation remains one of the most talked-about information profiles. Check back for the latest updates.
Disclaimer: Disclaimer: All information is compiled from publicly available data, media reports, and analysis. Actual details may vary.
Summary
In this paper we propose a method to improve the accuracy of Full paper and additional information available at jancarius.de Publication: " This video is an introduction to This video summarizes our work on discovering complex Discretization of a continuous time representation allow large-scale nonlinear programming (NLP) solvers to find solutions at ... By Vince Kurtz and Hai Lin, arxiv.org/abs/2202.13986. Abstract: Presentation for IROS 2023 paper: Michael R. Turski, Joseph Norby, and Aaron M. Johnson. "Staged THE UNIVERSITY of EDINBURGH ... companion video of the paper "Direct Planning locomotion strategies for legged microrobots is challenging due to their complex morphology, high frequency passive ... Paper: arxiv.org/abs/2309.01813 Code and more: idto.github.io Abstract - Robots must make and break A presentation of our application of Differential Dynamic Programming to implicitly defined dynamical systems, Simulation vs. experimental results are demonstrated for three non-prehensile manipulation tasks of increasing complexity: (1) ...
Contact Implicit Trajectory Optimization Using Orthogonal Collocation.pdf
What is the most accurate information about Contact Implicit Trajectory Optimization Using Orthogonal Collocation?
Our platform aggregates the most comprehensive and up-to-date insights, ensuring you get relevant details about Contact Implicit Trajectory Optimization Using Orthogonal Collocation.
Why is Contact Implicit Trajectory Optimization Using Orthogonal Collocation trending right now?
Interest in Contact Implicit Trajectory Optimization Using Orthogonal Collocation has surged recently as more people seek reliable resources, related media, and detailed analysis.
Where can I find related media and updates for Contact Implicit Trajectory Optimization Using Orthogonal Collocation?
You can explore extensive galleries, video summaries, and related content directly on this page.
How often is the content about Contact Implicit Trajectory Optimization Using Orthogonal Collocation updated?
We regularly update our database with the latest information, media, and analysis related to Contact Implicit Trajectory Optimization Using Orthogonal Collocation.